とも のすべての投稿

新米NW&セキュリティ屋さんです。 ブログも転々としながら書いたり書かなかったり。 3度目?の自鯖構築のついでに本気で書いてみようかな~と思い立ったがまともに書かず・・・。

令和になったことだしクラウドへ移行する – 15 – Azure AD Connectを強制停止する

ども。こんにちは。

先日ADをぶっ壊してしまい、再構築しましたが、AD Connectはインストールしておらず、以前のオンプレEchangeからExchange online(Office 365)へ移行した際に設定したAzure AD Connectがずっと同期エラーの状態でした。
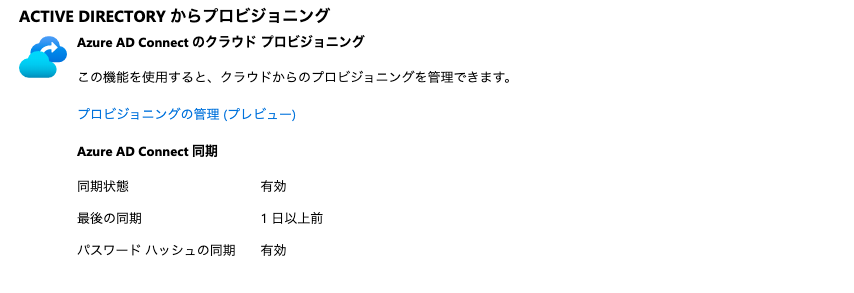
また、こんな感じでソースが「Windows Server AD」となっているユーザは、Azure AD上で編集や削除ができません。
不要なユーザはAzure AD上でサインインをブロックに設定はしていましたが、いい加減適当な名前のユーザも結構います・・・。

もう二度とオンプレADと同期はしないと覚悟を決めたので、同期を強制的に解除します。

やり方としてはPowerShellで

 Set-MsolDirSyncEnabled -EnableDirSync $false

を叩くだけです。

参考:Office 365 のディレクトリ同期を無効にする

上記のページにも書いていますが、これは最終手段というかもう二度と同期しないくらいの覚悟?のコマンドのようですね。

PowerShell を使用して、ディレクトリ同期を無効にすることができます。 ただし、トラブルシューティング手順としてディレクトリ同期を無効にすることはお勧めしません。 ディレクトリ同期のトラブルシューティングに関してサポートが必要な場合は、「 Office 365 のディレクトリ同期の問題を解決する」の記事を参照してください。

ハマったのは、反映されるまでの時間です。

オンプレミス Active Directory Domain Services から Azure AD に同期したオブジェクトを管理、削除できない

注: アカウントが無効化されるまで、72 時間ほどかかる場合があります。処理に要する時間は、Office 365 サブスクリプション アカウントにあるオブジェクト数により異なります。

結局、ソースがAzure Active Directoryに変わるまで36時間ほどかかりました。

これで無事Azure AD上から削除できます。

で、やらかしたことは・・・

ユーザを消しすぎた

です・・。

オンプレExchangeからOffice 365に移行したときに、いくつかのメールボックスをユーザメールボックスから共有メールボックスに変換しています(ライセンス節約のため)が、変換前のユーザを勢いで消してしまい、一瞬共有メールボックスがみえなくなりました。。。。

すぐに削除済みユーザから戻したので復活しましたが・・・。

これ忘れそうだな。。。

以前ここで読んでたのに忘れてました。

ユーザー メールボックスを共有メールボックスに変換する

古いユーザー アカウントは削除しないでください。 それは共有メールボックスの固定に必要です。 ユーザー アカウントを既に削除している場合、「削除済みユーザーのメールボックスを変換する」 (削除されたユーザーのメールボックスを変換する) を参照してください。 

またやらかしそう・・・

ではでは。またの機会に。

【バックナンバー】

ではでは。またの機会に。

HaloCode(ESP32)でMicroPythonを動かす(1)

ども。こんばんは。

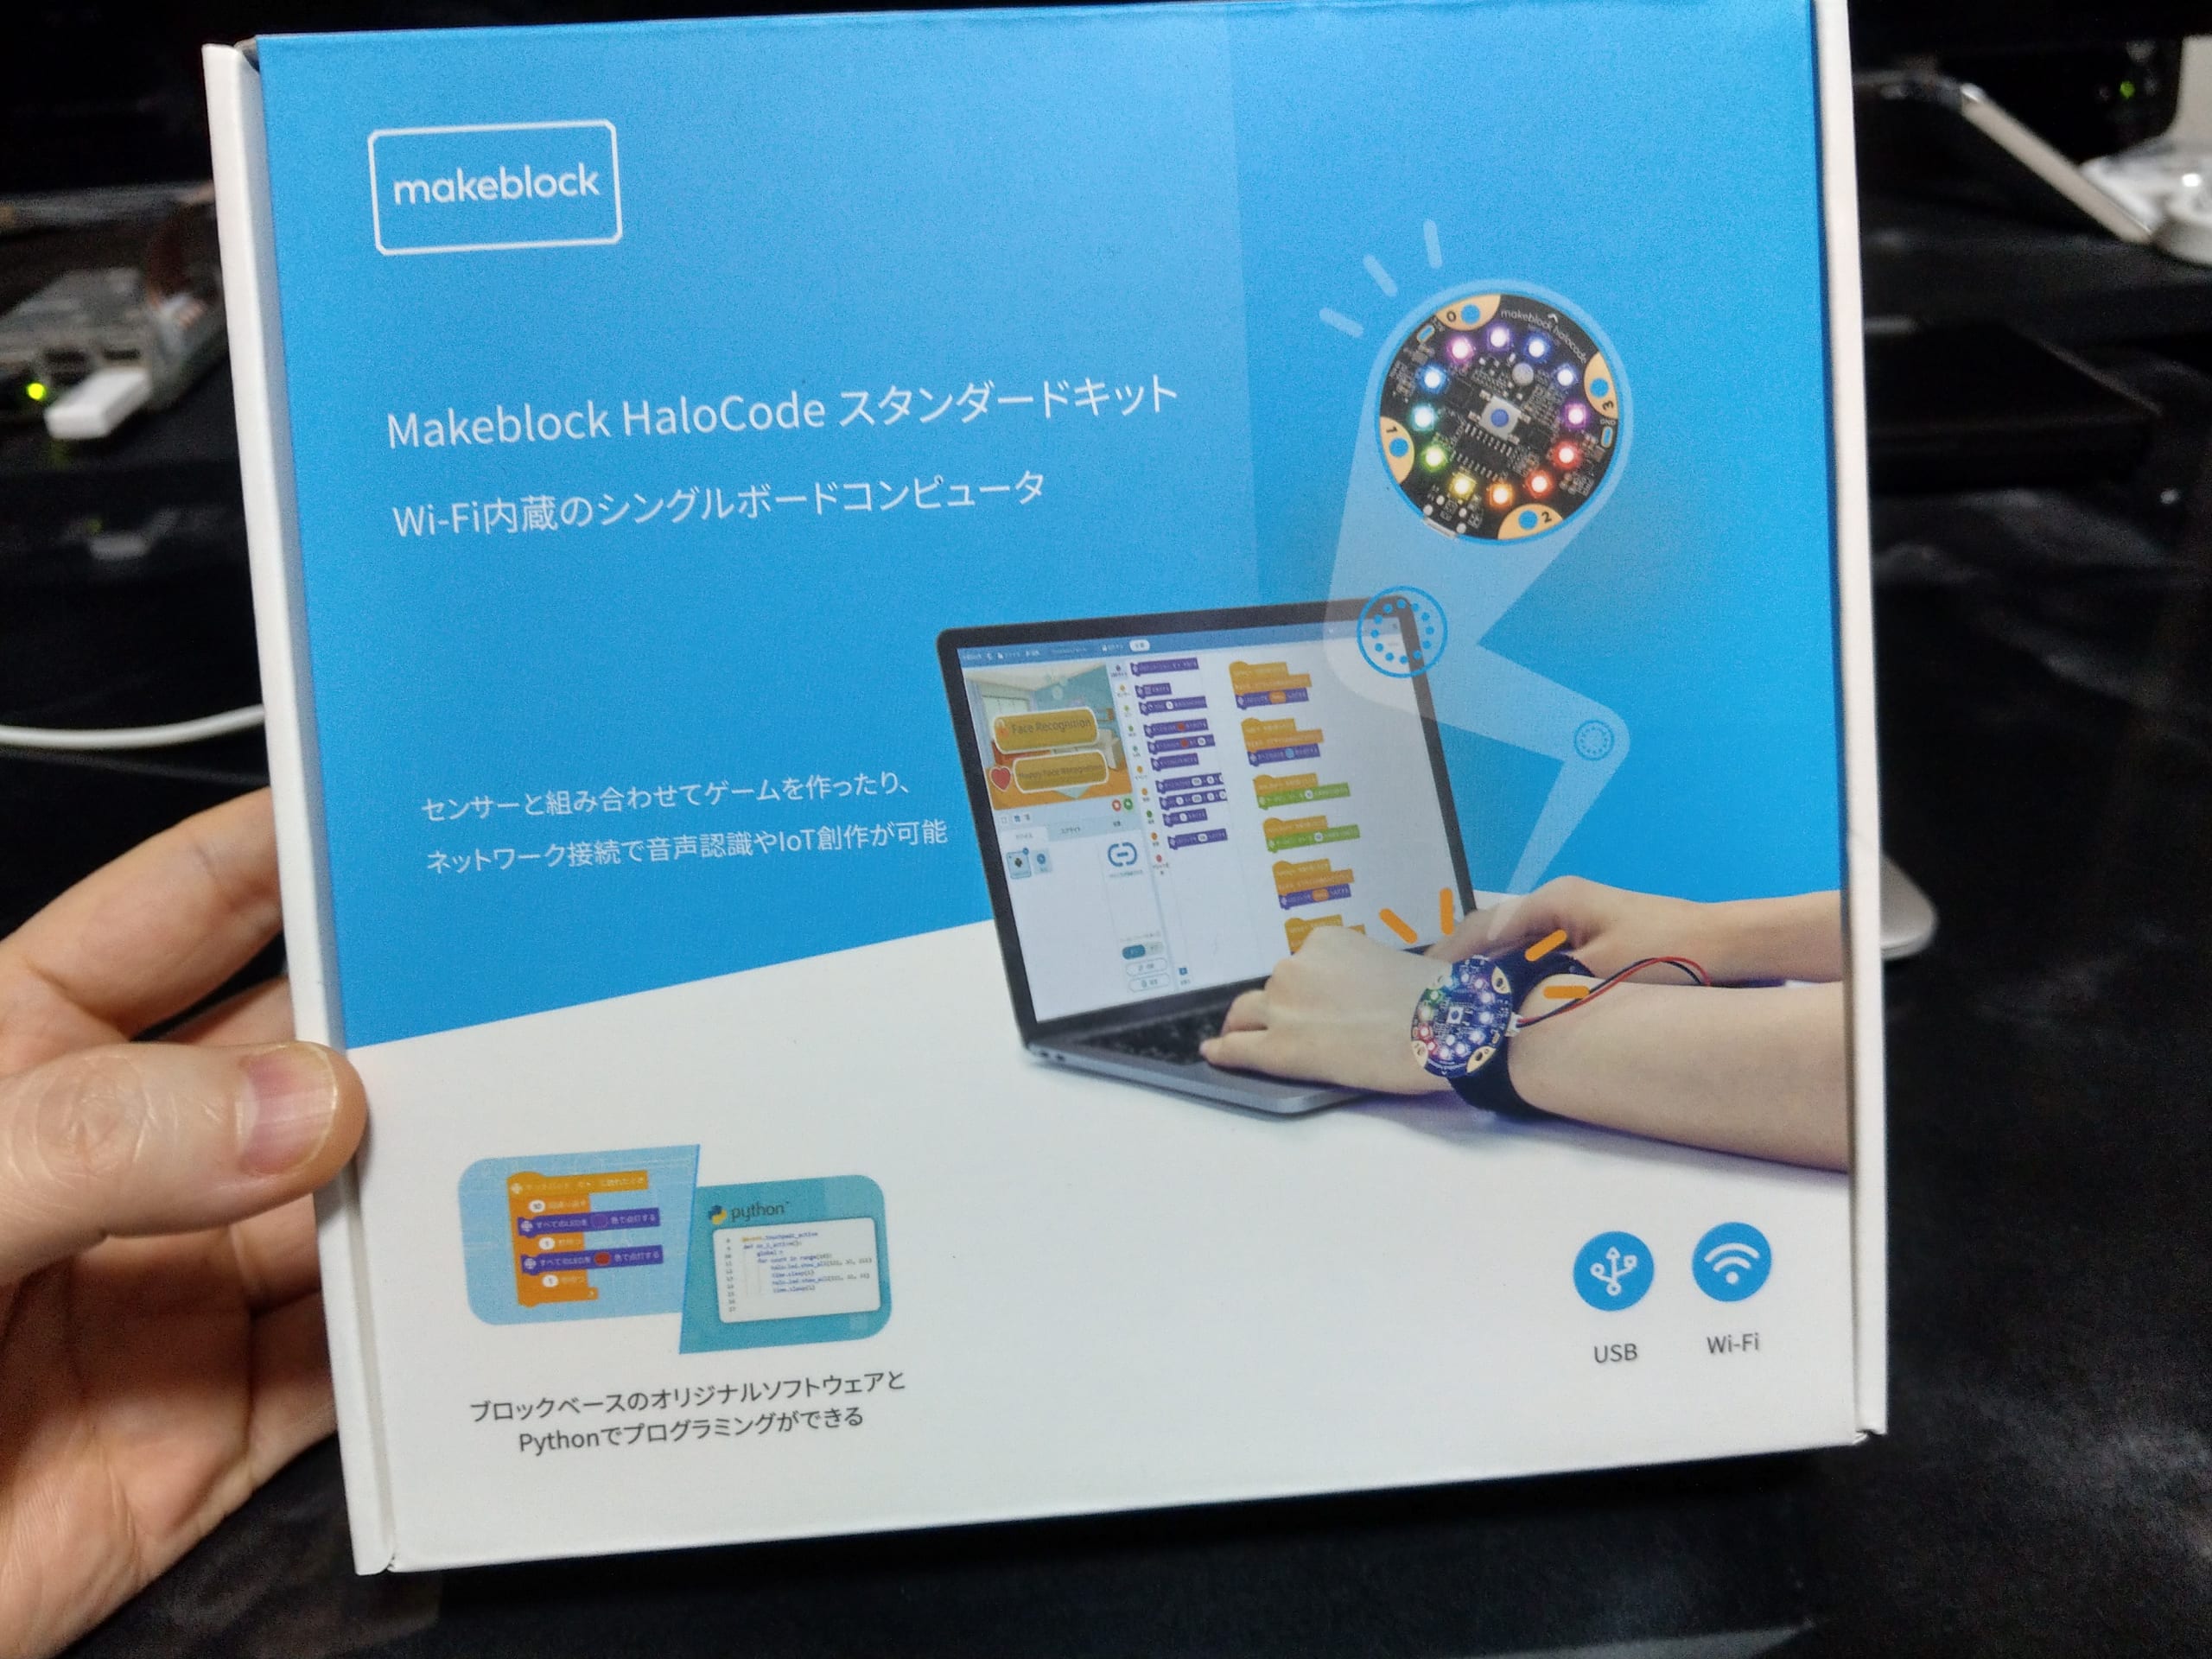
Codey Rockyに続いて同じくMakeBlock社のHaloCode(ハロコード)も買ってしまいました・・・。

今回買ったのは、
Makeblock Halocodeスタンダードキット【国内正規品】
Amazonで¥5,890なり。

本体だけでも良かったのですが、電池ケースが欲しかったのでキットにしてみました。
本体だけなら¥3,000以下で購入できます。

HaloCodeもcodey rockyと同じESP32チップが乗っているようで、MicroPythonが動きます。もちろんWiFiにも繋がります。

マイクが付いてるので音声識別もできるらしいのと、モーションセンサーがついています。

出力機能はLEDなのでちょっとデバッグがしづらそうですが、小さくて面白そうなので購入してみました。


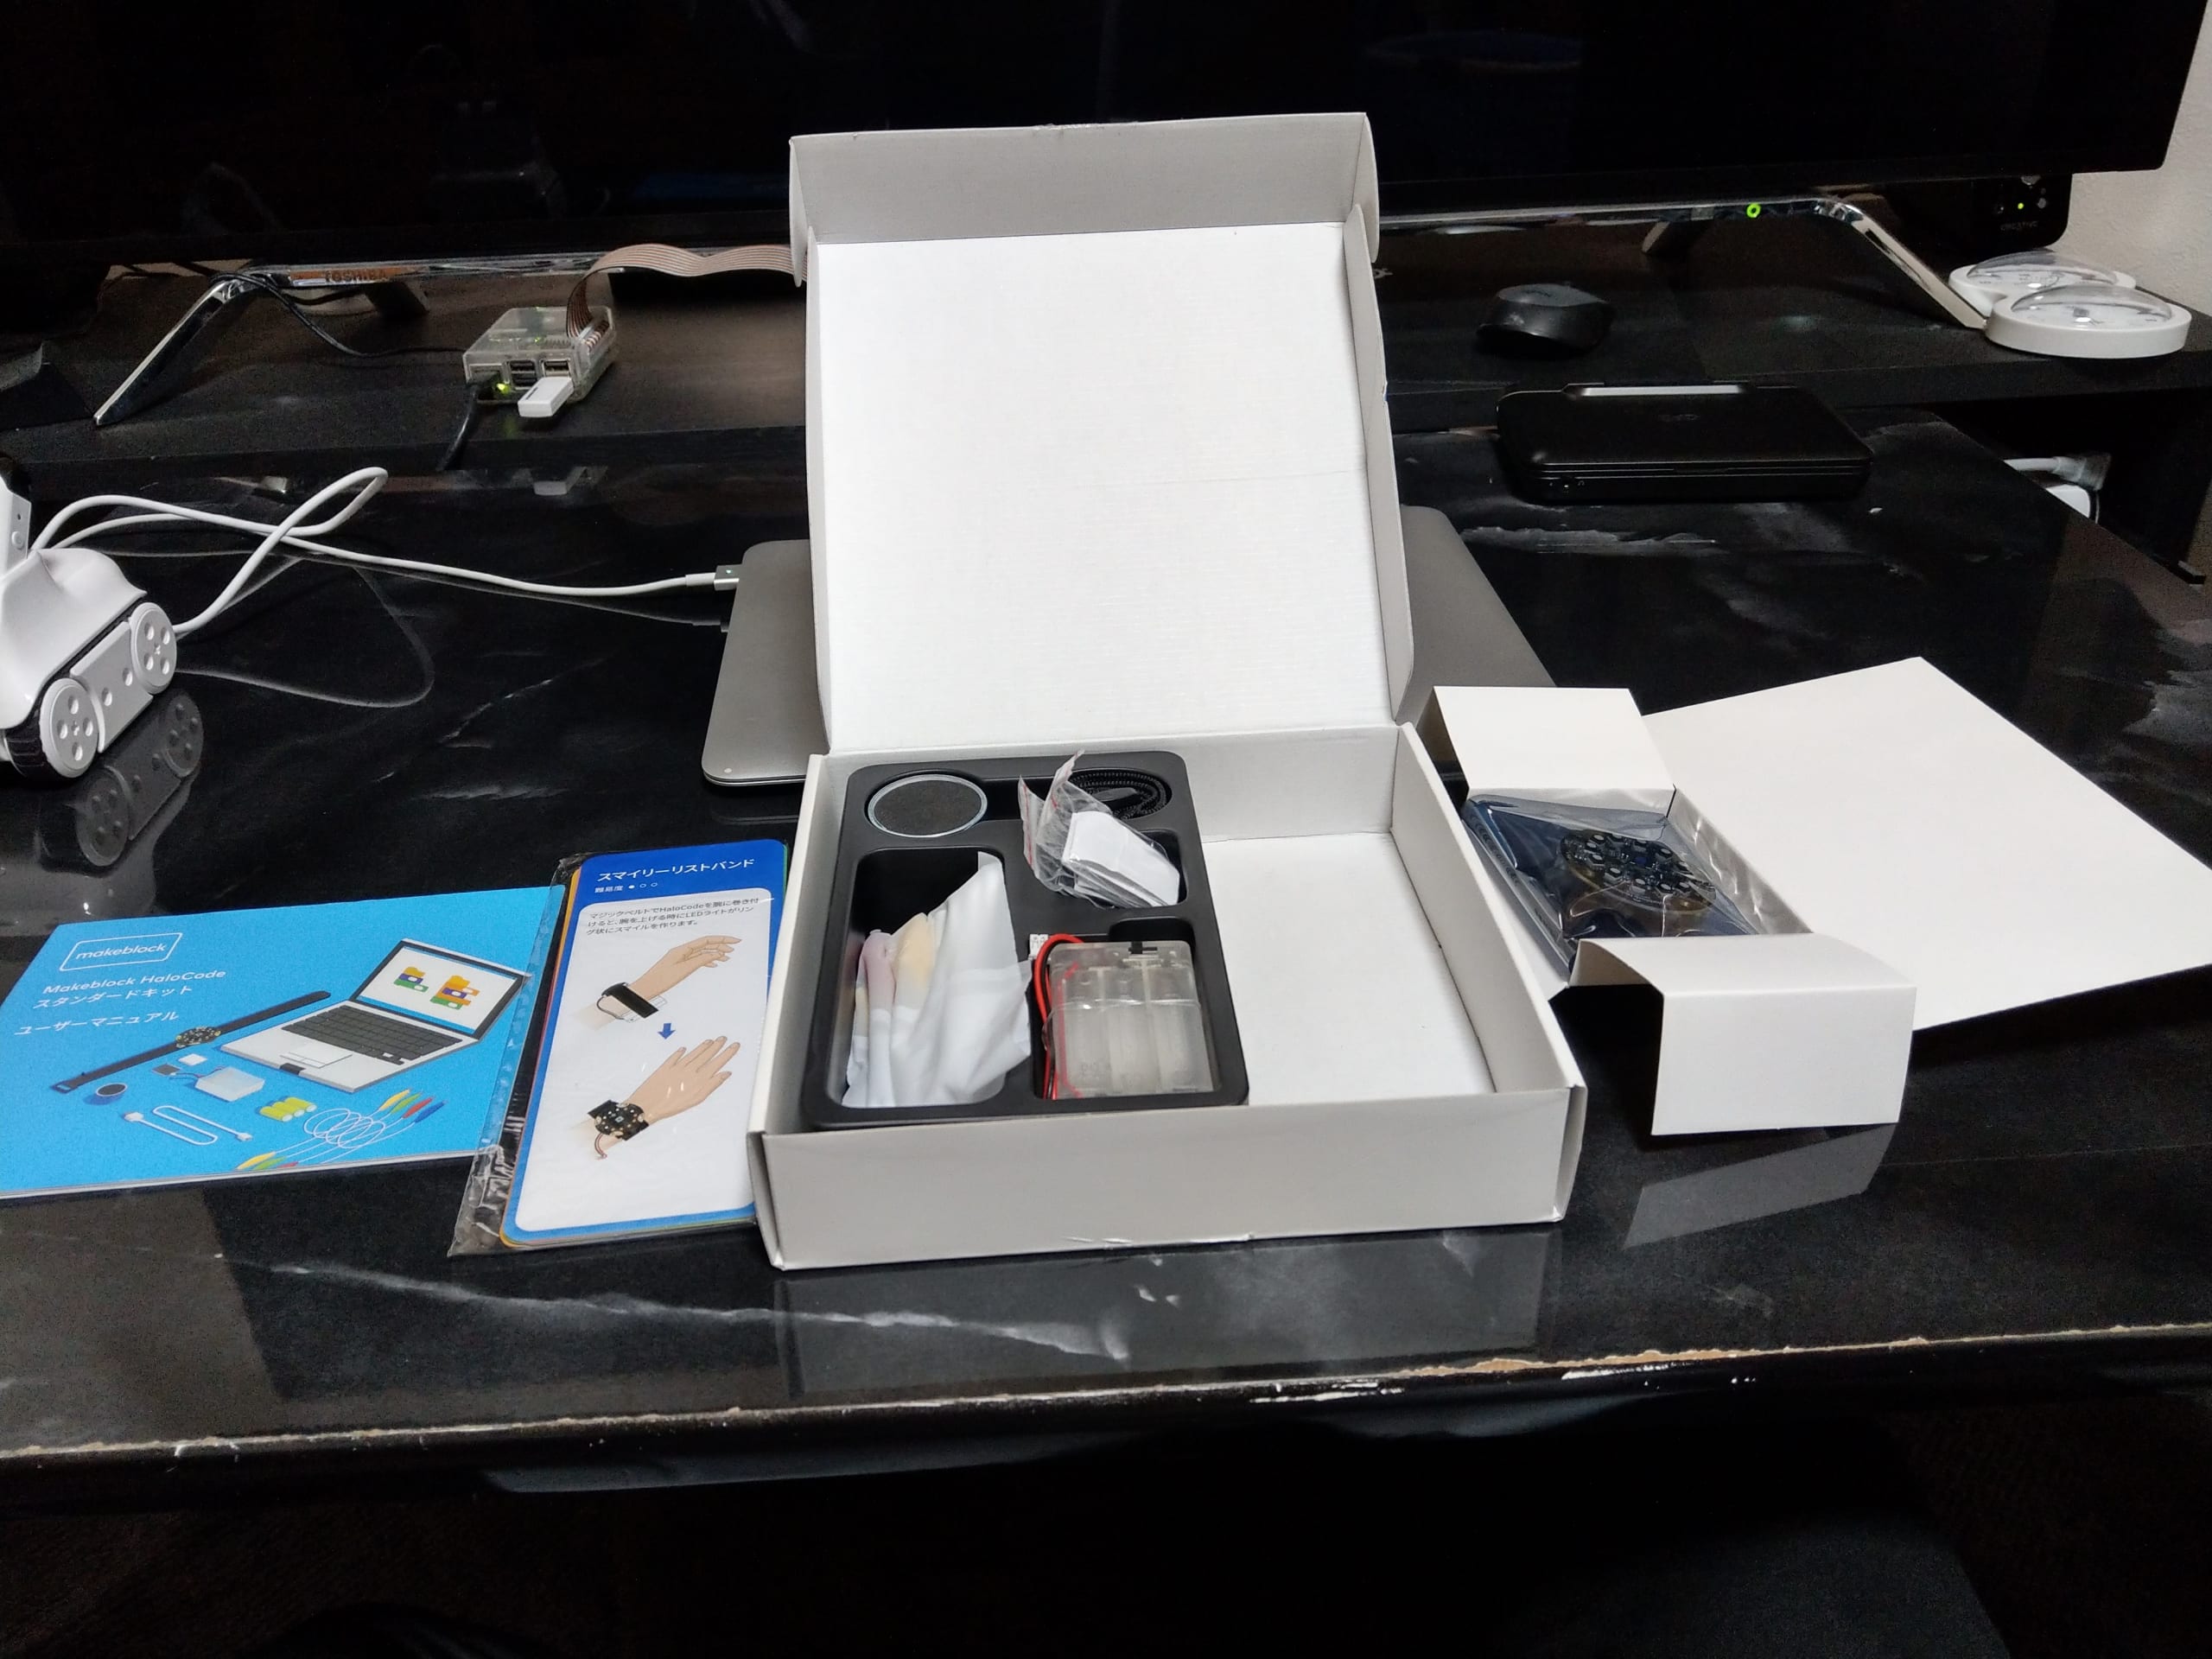
中身はこんな感じ。

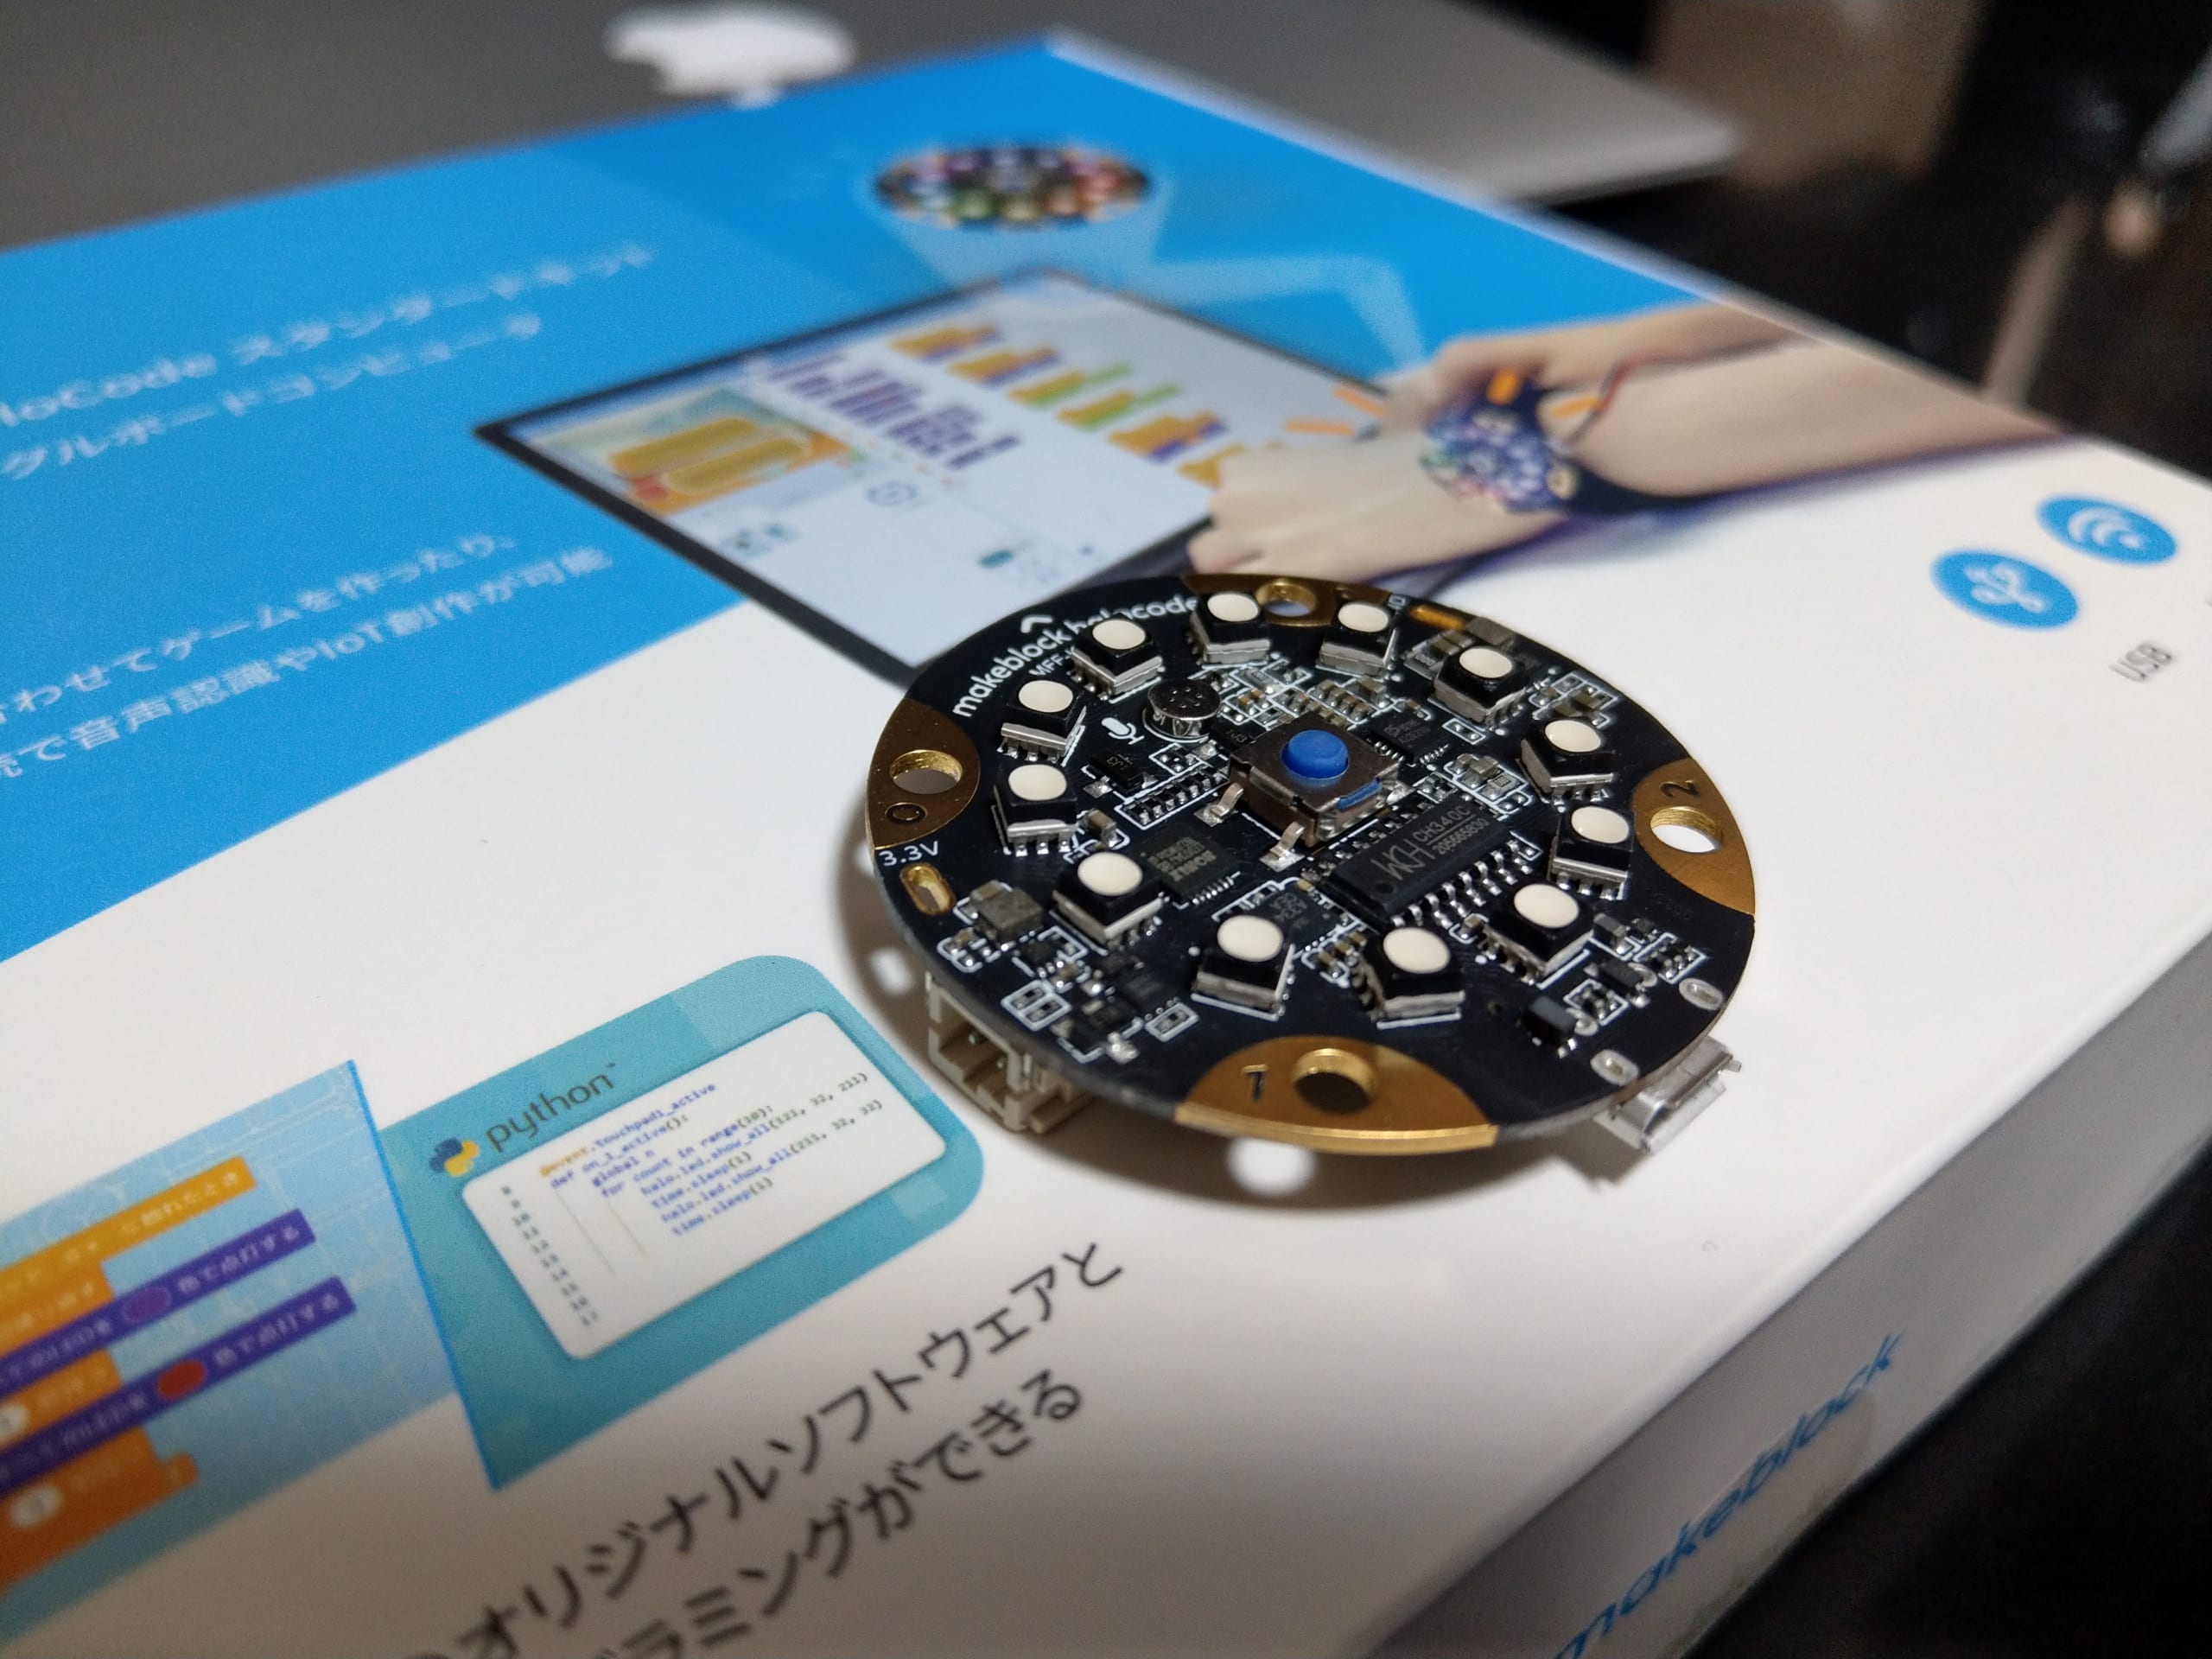
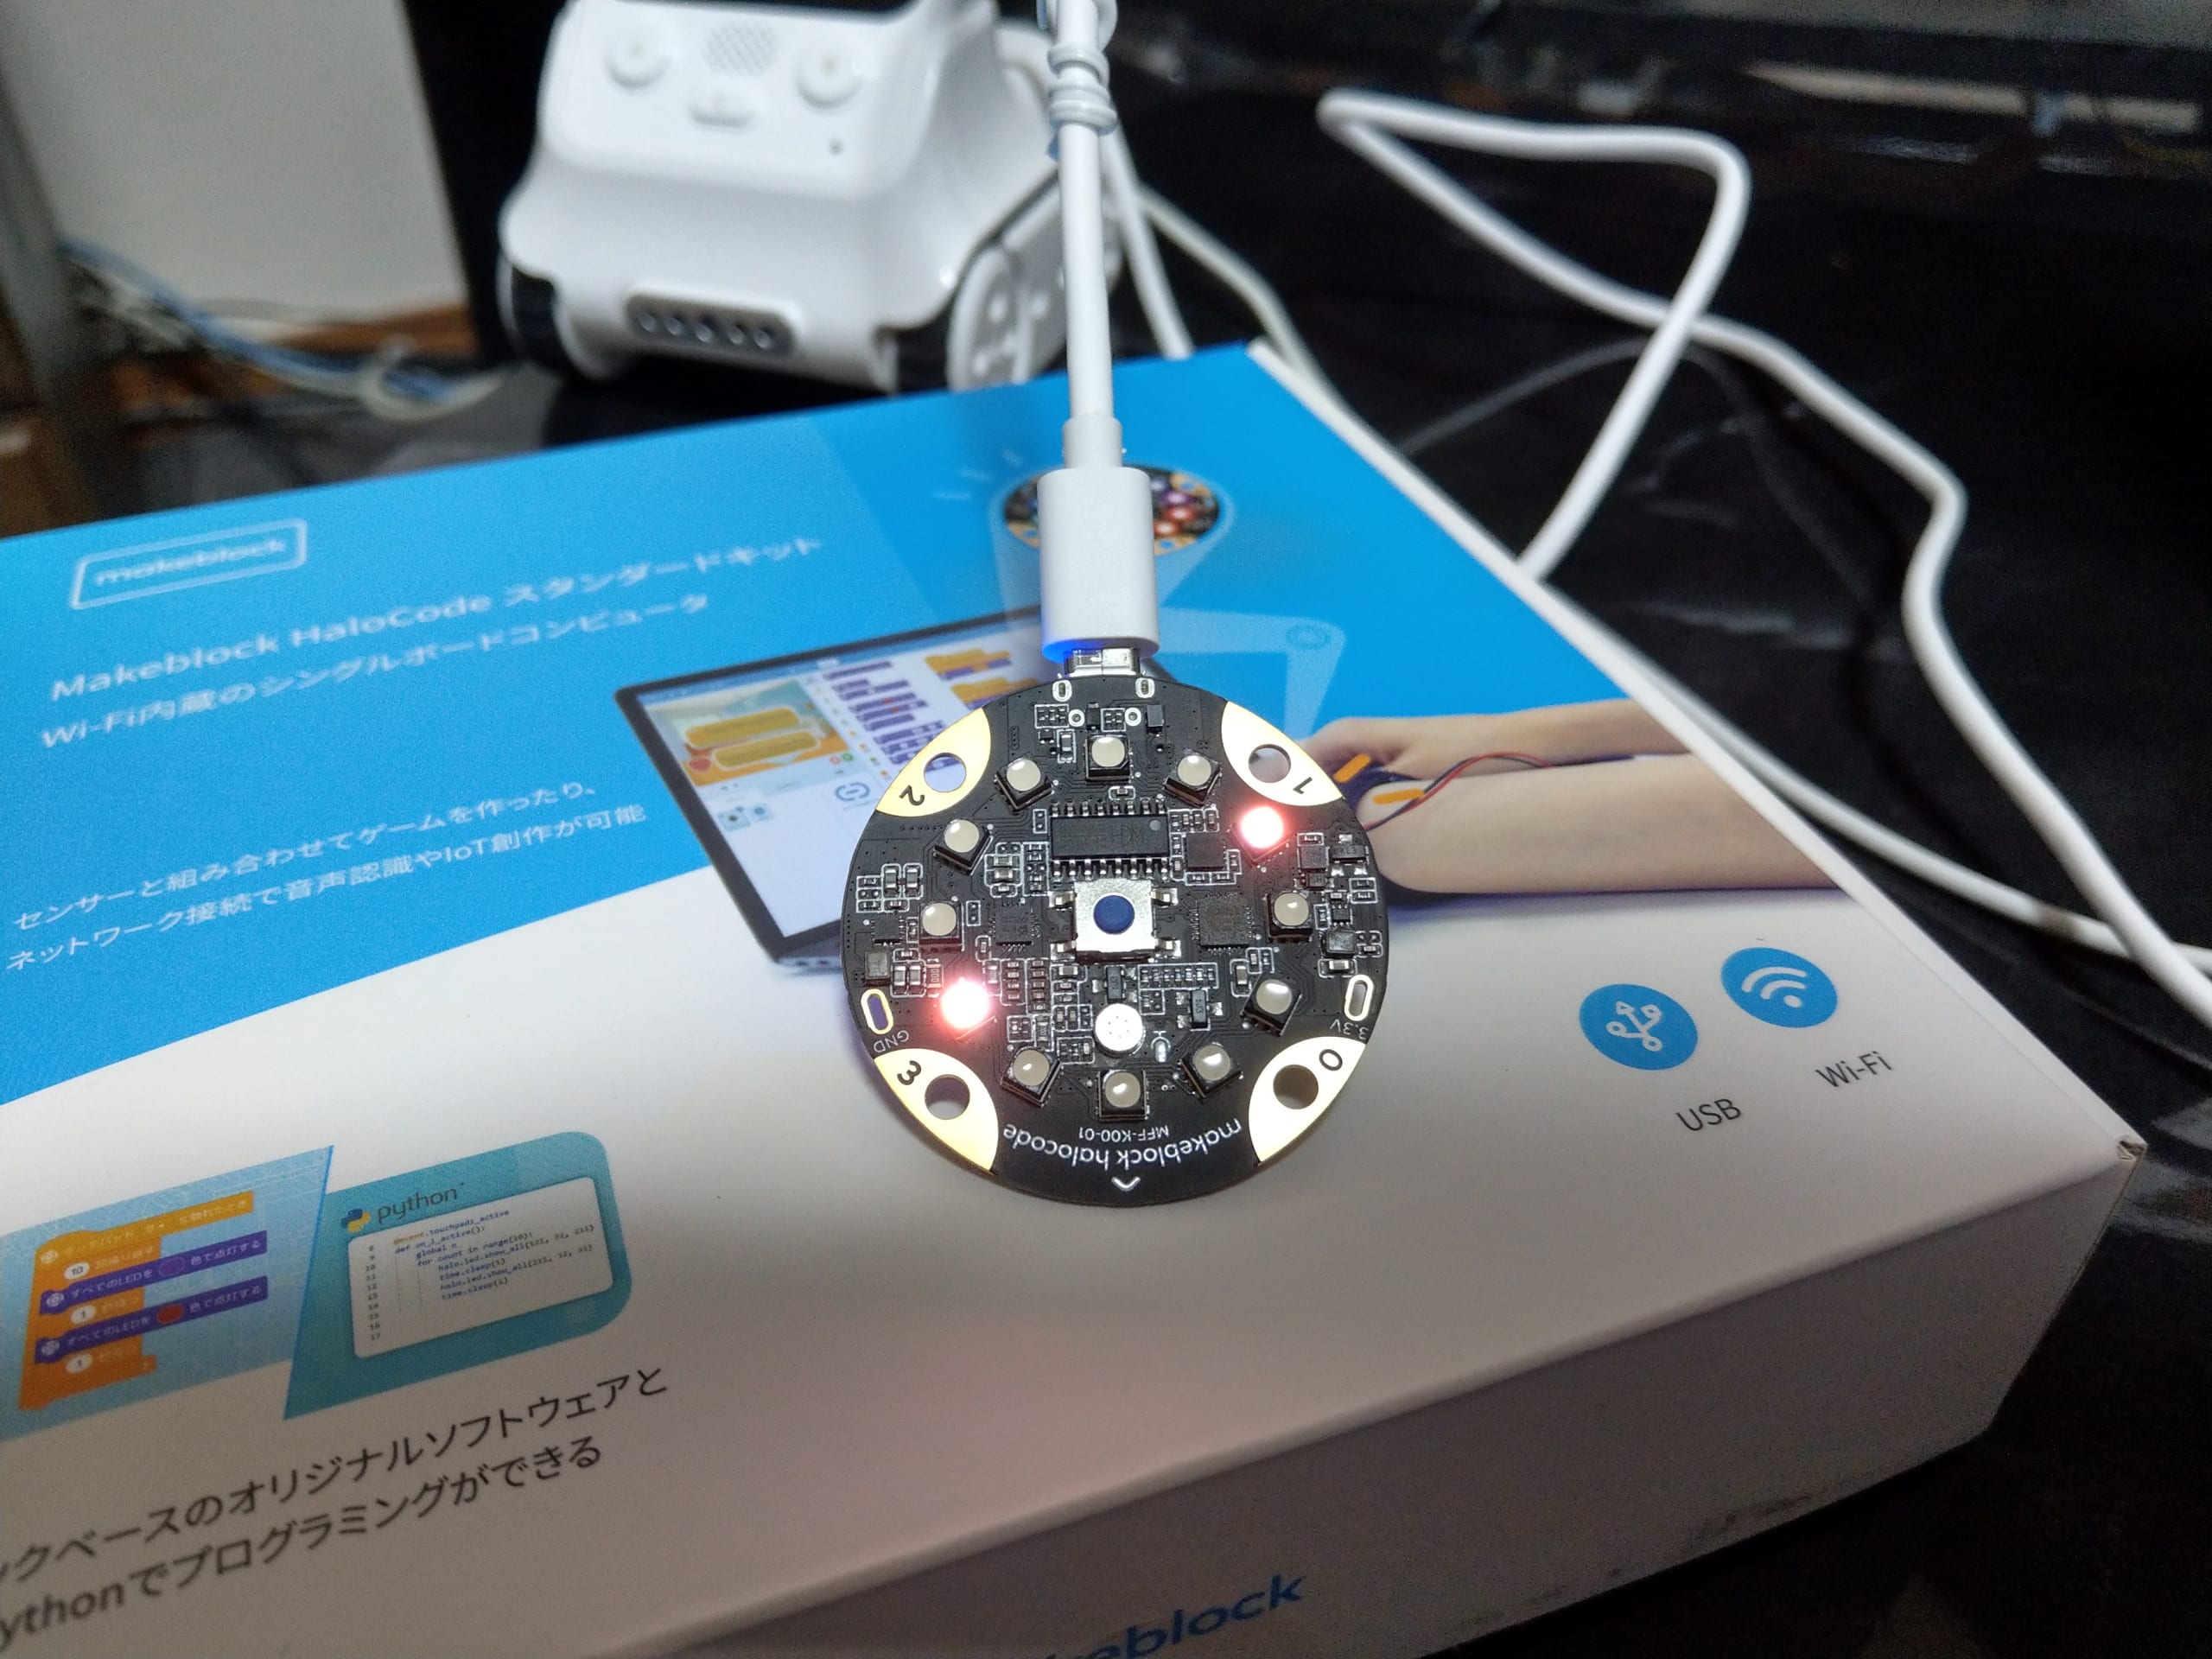
本体はかなり小さいです。

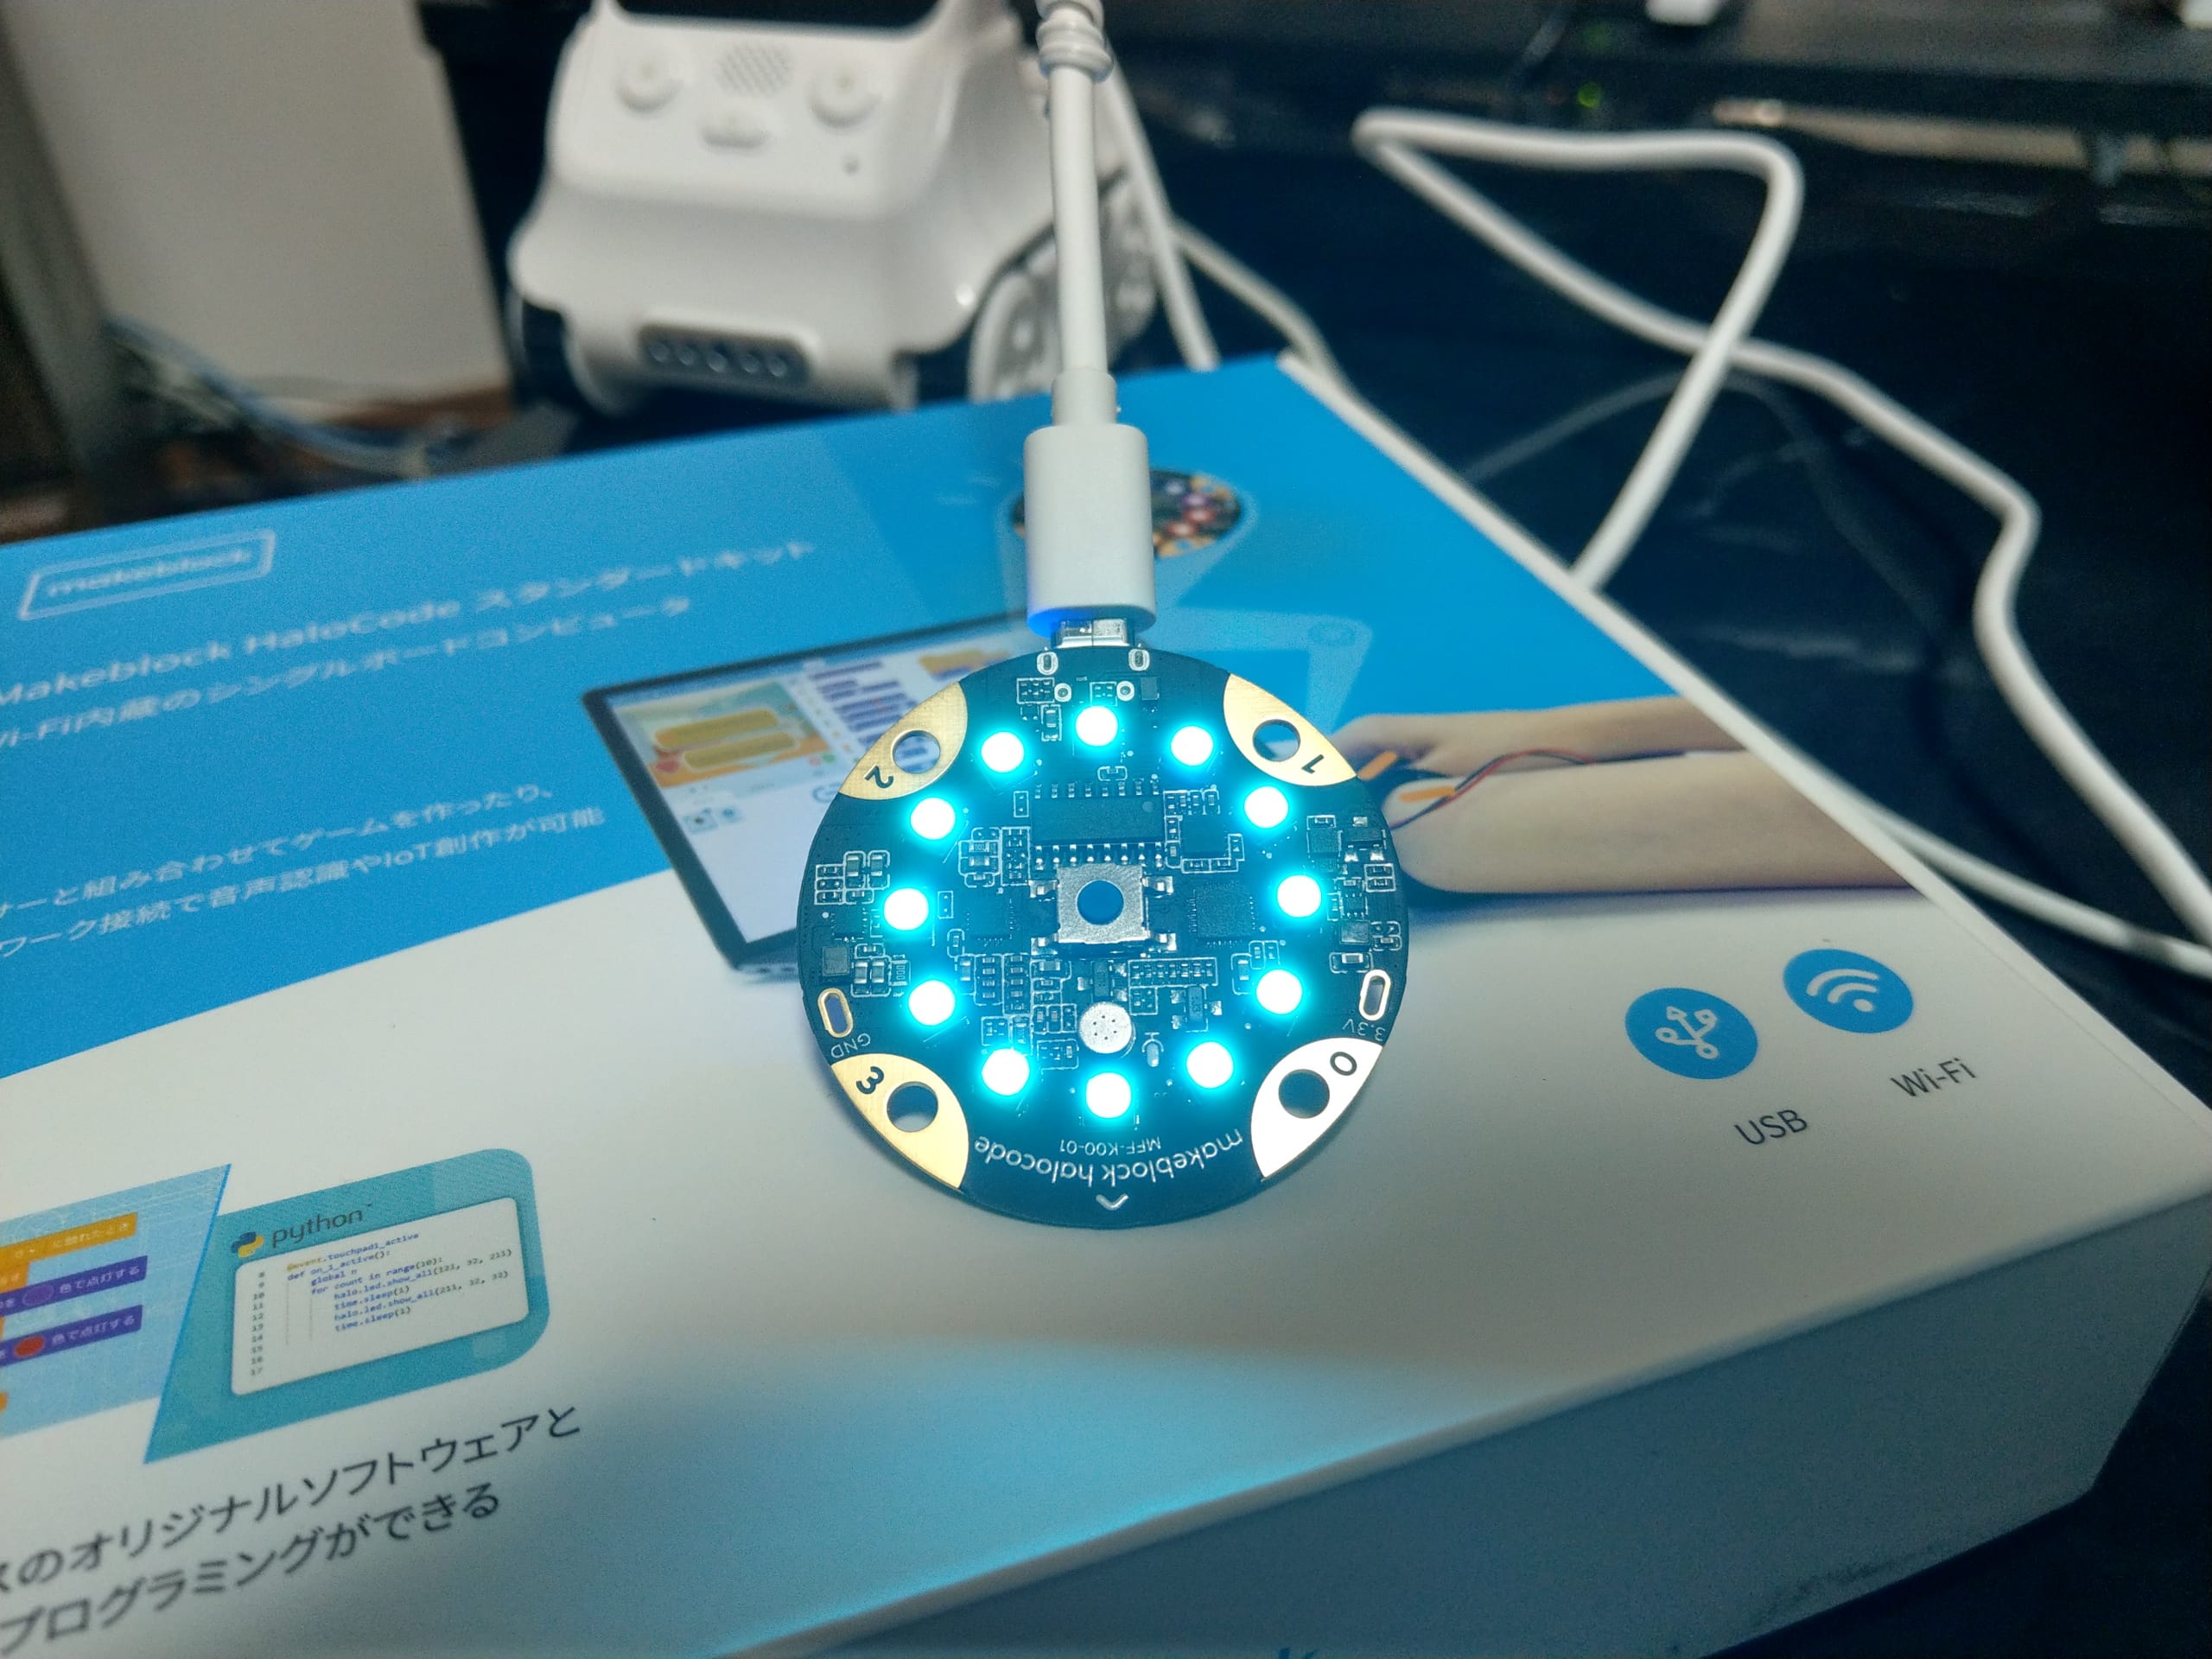
とりあえずUSBケーブルに繋いで起動してみました。

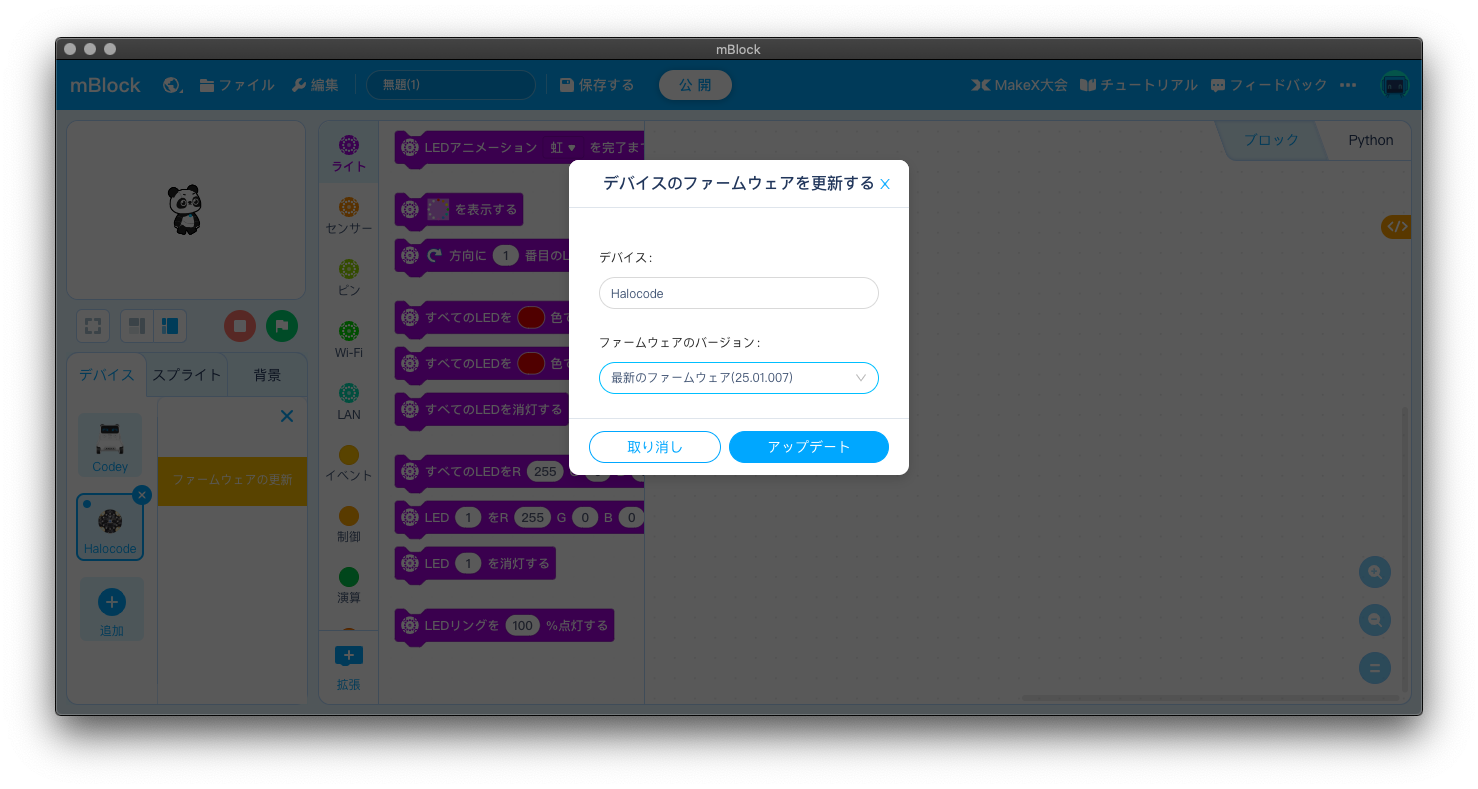
mBlock 5経由でファームウェアをアップデートしました。
使えるブロックや拡張もcodey rockyとは違いますね。

モーションセンサーと音声認識は使ってみたいですね。日本語だめな気もしますが。。。

とりあえず、先日つくったリモコンでcodey rockyを動かすスクリプトを改変してHaloCodeのモーションセンサーに合わせて動くようにしようかな。

メッセージのやり取りはMQTTでつくってみようかなー。

色々楽しみですね。

ではでは。またの機会に。

codey rocky(ESP32)でMicroPythonを動かす(3) – テレビのリモコンでrockyを動かす

ども。こんばんは。

なぜだかわかりませんが思いの外ハマっています。楽しい。

ラズパイに比べてできることに制約が多いので、制約の中でできることを探しながら色々試すのが楽しいですね。

で、今回は、赤外線(Infrared)を使って、テレビのリモコンでrockyを操作するコードを作ってみました。

・Codey
Aボタン:リモコンから受け取ったコードを表示するだけ
Bボタン:全スクリプトを停止
Cボタン:リモコン操作で動くモード

・リモコン
音量大小:速度を変更(1-100)
上下左右:押している間rockyがその方向にすすむ

・おまけ
前に障害物がある場合は、止まる。

動かすとこんな感じです。
音量キーでの速度の調整がやたら早いので少しwaitを入れたいのですが、他のコード受信時と同じ処理でやっているので、waitをかけるとrockyの動きがカクカクになります。。。


■コード

import codey,rocky,event

#このグローバル変数イマイチ
rspeed = 10

def speedctl(flg):
    global rspeed
    if flg == "up":
        if rspeed < 100: rspeed = rspeed + 5 else: if rspeed > 10:
            rspeed = rspeed - 5


#リモコンモード
# TOSHIBA製リモコン
# 64 26 音量大
# 64 30 音量小
# 64 62 上
# 64 64 下
# 64 95 左
# 64 91 右
@event.button_c_pressed
def button_c_cb():
    global rspeed
    codey.display.show("RC",wait=True)
    while True:
        ope = codey.ir.receive_remote_code()[1]
        codey.display.show(rspeed,wait=True)

        if ope == 26:
            speedctl('up')
        elif ope == 30:
            speedctl('down')

        if ope == 0:
            rocky.stop()
        elif ope == 91:
            rocky.turn_right(rspeed)
        elif ope == 95:
            rocky.turn_left(rspeed)
        elif ope == 62:
            if not rocky.color_ir_sensor.is_obstacle_ahead():
                rocky.forward(rspeed)
            else:
                rocky.stop()
        elif ope == 63:
            rocky.backward(rspeed)
        else:
            rocky.stop()

#ただのリモコン読み取りモード
@event.button_a_pressed
def on_button_a_pressed():
    codey.display.show("Recv mode",wait=True)
    while True:
        ope = str(codey.ir.receive_remote_code()[0])
        ope2 = str(codey.ir.receive_remote_code()[1])
        codey.display.show(ope2,wait=True)

#### TEMPLATE ####
#基本的な構文間違いなどにきづけるように起動時にok!と表示 
@event.start
def on_start():
    codey.display.show("ok!")

#スクリプト停止
@event.button_b_pressed
def on_button_b_pressed():
    codey.display.show("Stopped",wait=True)
    codey.stop_all_scripts()


ちなみに、赤外線の送信はまだうまく行ってません・・・。というか、送信機能未完成っぽい?

フォーラムでテクニカルサポートからこんな回答がでてます・・・。

リモコンに信号を送るには2つ送らないと行けないけどまだエミッターができてないよ、的な・・・。

2年経ったけどいかがでしょうか・・・。

Sensing IR signals

I am afraid that currently IR control port on mblock software is not open for users yet, although the firmware supports that. Users now cannot use remote controller to control codey rocky.
We will update the information if we add this function to mblock software officially.
Thank you for the feedback, we’ll complete APIs for IR reception emitter then.
 

【バックナンバー】

ではでは。またの機会に。